[14-15차시] 엔트리 블록코딩으로 핵심 기능 구현하기

수업주제

프로젝트 기획안에 따라 엔트리 블록코딩으로 핵심 기능을 빠짐없이 구현하기

학급유형

[기술 중심형]

학생 맞춤형 수업 전략

[과제수준전략–학습자 수준/목표 설정]
수업자 의도
– 설계도를 바탕으로 실제 코드를 완성하고 피지컬 로봇(햄스터S)을 정교하게 제어해보는 프로그래밍 본 활동 단계입니다. 수준별 목표 설정을 통해 학생들이 오류(버그)를 마주하더라도 포기하지 않고 문제해결 과정을 거쳐 작품 완성의 성취감을 체득하도록 돕고자 합니다.
01

도입

◉ 동기유발

⦁ 설계도를 실전 코드로! 프로젝트 구현 시작

– 지난 차시에 작성한 모둠별 스토리보드 및 블록 설계도 점검하기

– 소프트웨어 및 로봇 제작 시 필수적인 ‘테스트-피드백-수정’의 디버깅 순환 과정 알기

⦁ 생산적/비판적 마인드셋 점검하기

– 코딩 중 오작동이나 오류가 발생하는 것은 당연한 과정임을 이해하고, 문제의 원인을 끝까지 탐색하는 끈기 가지기

◉ 공부할 문제 및 활동 순서

⦁ 공부할 문제 및 활동 순서 확인하기

계획한 기능을 엔트리 블록코딩으로 구현하고,

햄스터S 로봇 동작을 직접 테스트하여 작품을 만들어 봅시다.

【활동 1】 팀별 핵심 기능 블록코딩 구현 (수준별 구현)

【활동 2】 햄스터S 센서 연동 및 로봇 동작 테스트 & 디버깅

👍 자료 및 유의점

󰂣 아이북

02

전개

활동 1. 팀별 핵심 기능 블록코딩 구현 (수준별 구현)

◉ 팀별 핵심 기능 블록코딩 구현 (수준별 구현)

★ 과제 수준 전략 – 학습자 수준/목표 설정

[필수 목표] 기본 화면 전환, 신호/변수를 활용한 주 알고리즘, 필수 센서 반응 코딩

[심화/자율 목표] 애니메이션 효과 추가, 예외 처리 코딩, 다중 센서 복합 제어 등 기능 추가

⦁ 팀별 맞춤형 코딩 집중 구현

⦁ 역할별 세부 코딩 진행

– [게임/애니 팀] 오브젝트 이동, 충돌 감지, 점수 변수, 배경음 효과 구현

– [로봇 팀] 햄스터S 라인트레이서, 근접 센서 장애물 감지 및 회피, LED/버저 출력 코딩

활동 2. 햄스터S 센서 연동 및 로봇 동작 테스트 & 디버깅

◉ 햄스터S 센서 연동 및 로봇 동작 테스트 & 디버깅

⦁ 햄스터S 센서 및 동작 실전 테스트

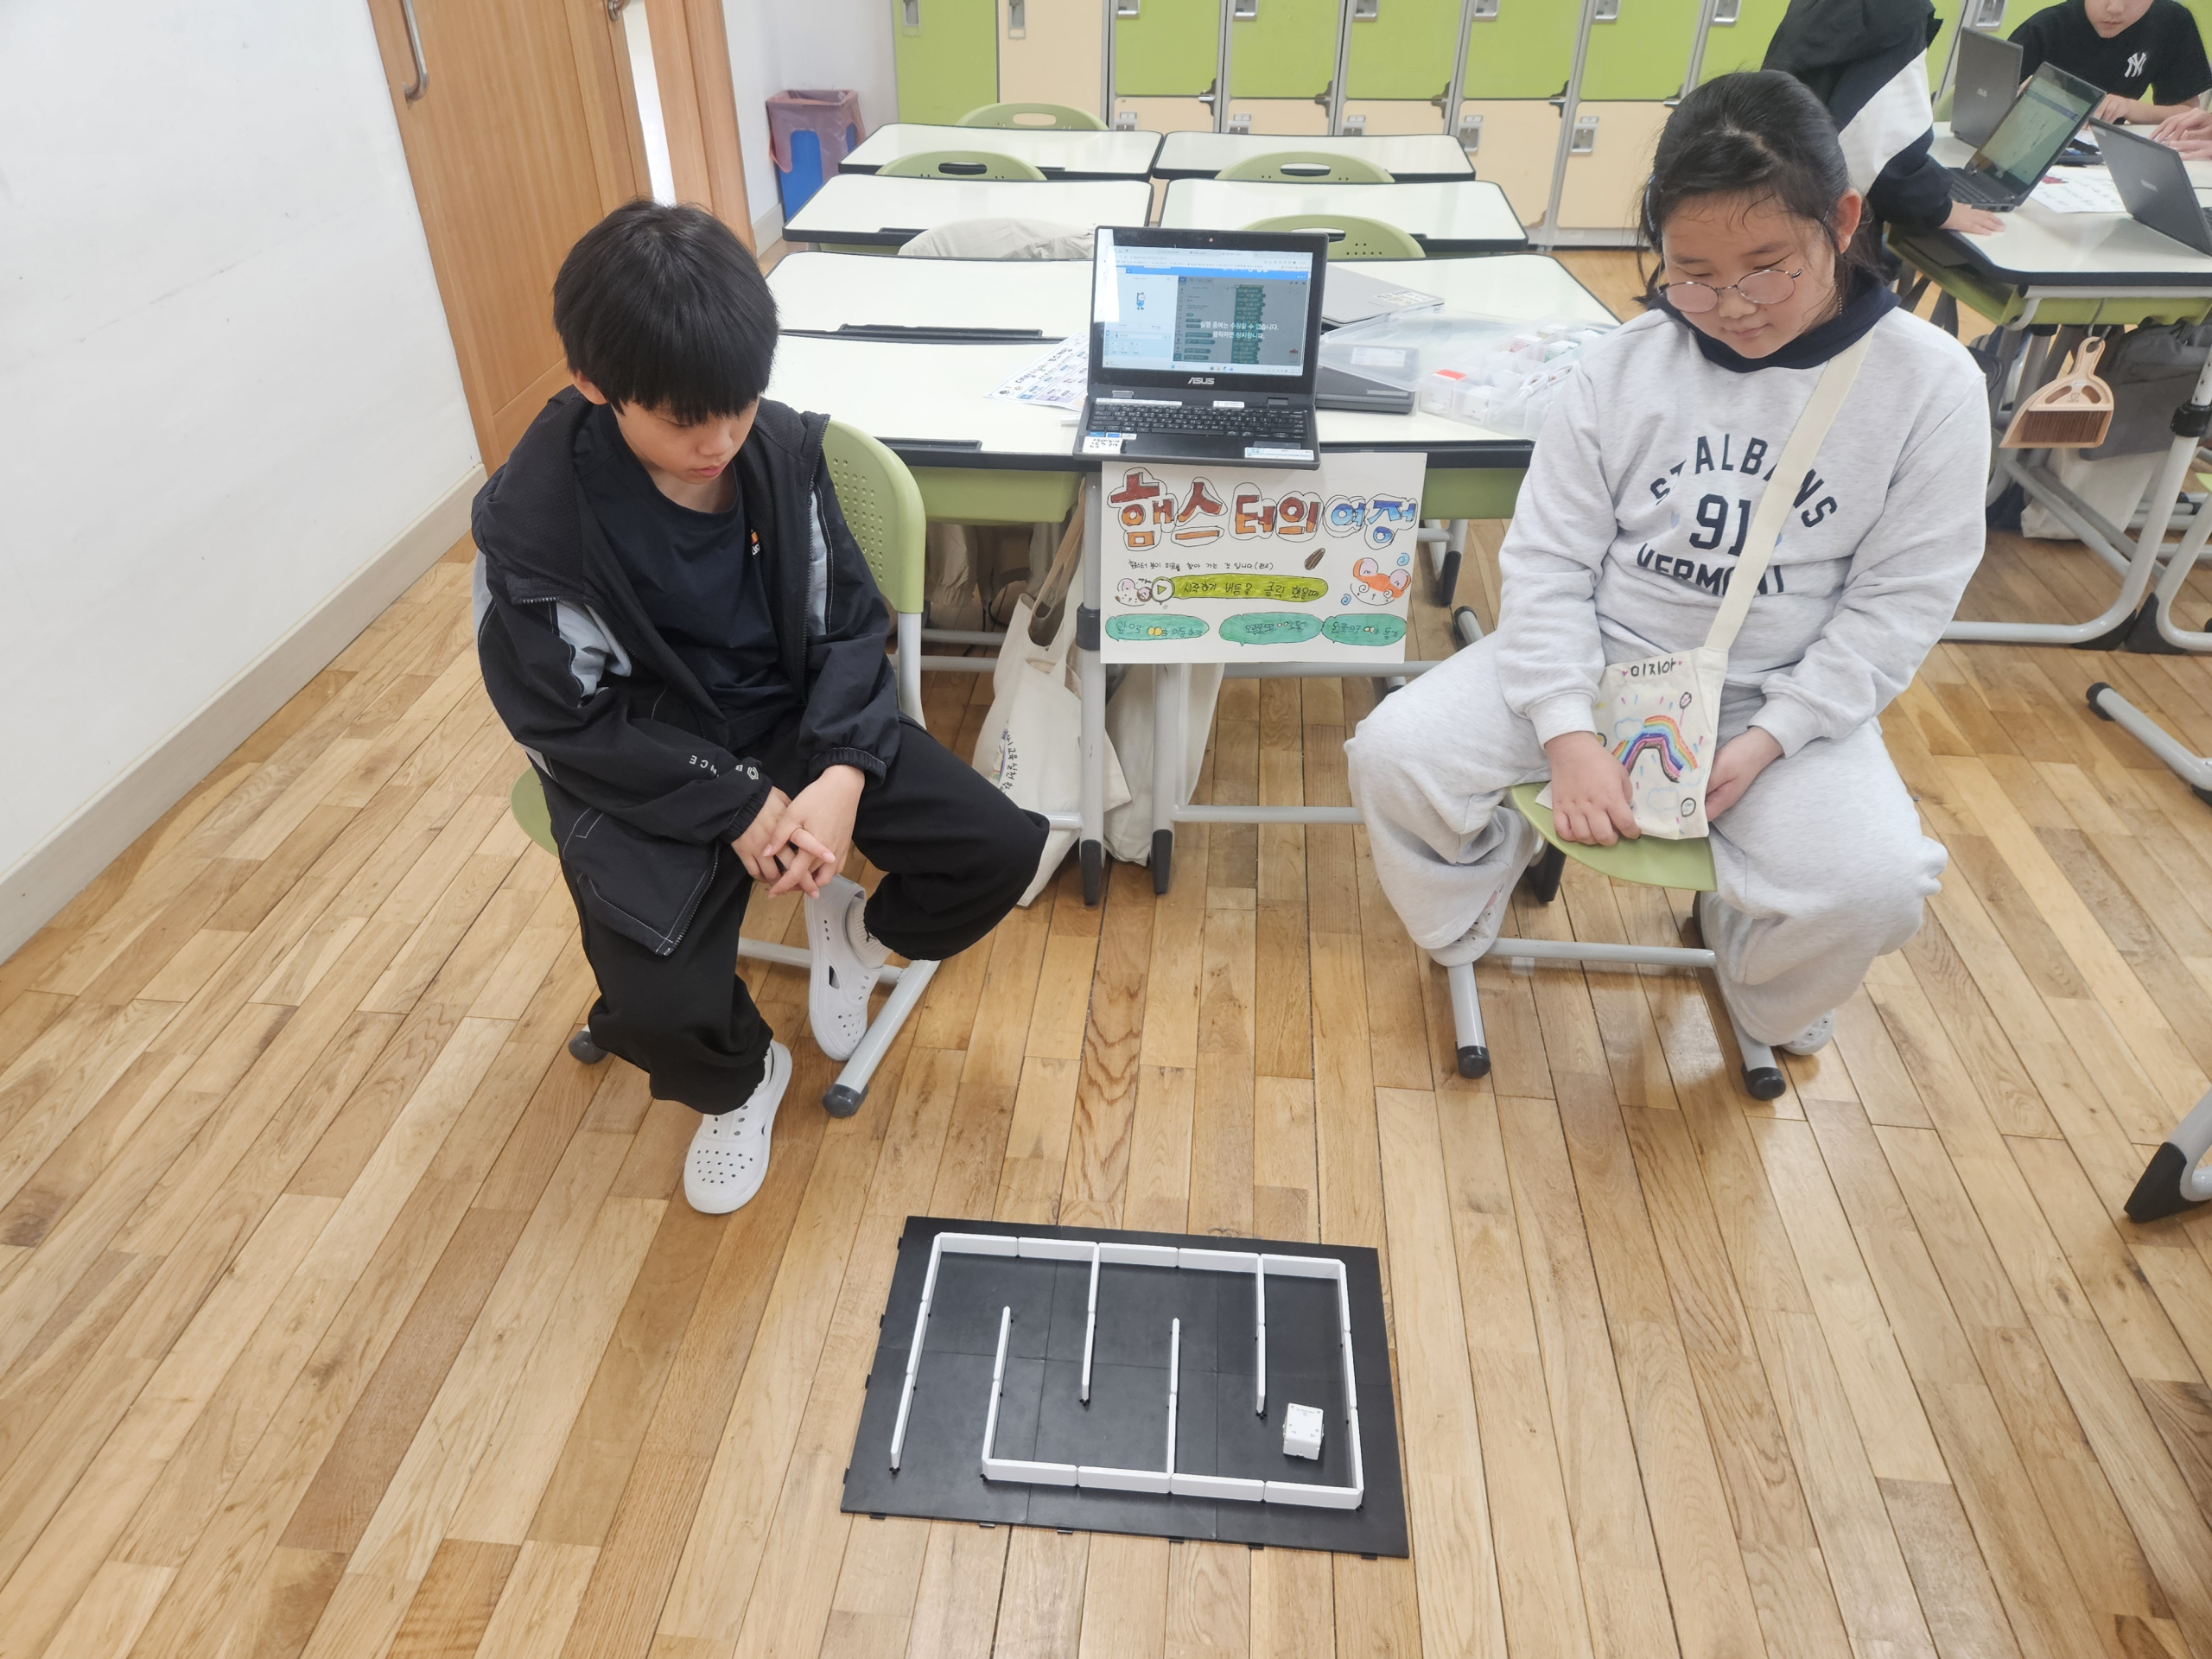
– 작성한 블록 코드를 햄스터S 로봇에 연결하여 실제 이동 및 반응 동작 확인하기

– 로봇 주행 환경(바닥 밝기, 장애물 거리 등)에 맞춘 센서 임계값 조정하기

⦁ 문제 해결 및 디버깅

– 화면 작동과 로봇 움직임 간의 타이밍 오차 수정하기

– 짝 및 모둠원 간 코드 상호 검토를 통한 오류 해결
👍 자료 및 유의점

󰂣 아이북

󰂣 햄스터S

03

정리

◉ 활동 정리 및 차시 예고

⦁ 구현 현황 점검 및 포트폴리오 업로드

– 현재까지 구현된 엔트리 코드 저장 및 햄스터S 테스트 구동 영상 촬영하기

– 개인 포트폴리오에 코딩 진행 상황 및 디버깅 과정(수정한 오류) 기록하기

– 다음 차시 안내

활동 사진
지도안 및 수업자료
게시물 제목 *
예) [1차시] 엔트리 알아보기
동아리 선택 *
학급 유형 *
학습자 맞춤형 수업전략 *
학습주제 *
수업자 의도 *

도입

수업내용 *
유의점

전개

수업내용 *
유의점

정리

수업내용 *
유의점
활동사진1
파일을 드래그 하세요
최대: 25 MB 사진만 업로드 하세요.
0/1
활동사진2
파일을 드래그 하세요
최대: 25 MB 사진만 업로드 하세요.
0/1
활동사진3
파일을 드래그 하세요
최대: 25 MB 사진만 업로드 하세요.
0/1
활동사진4
파일을 드래그 하세요
최대: 25 MB 사진만 업로드 하세요.
0/1
지도안
파일을 드래그 하세요
최대: 100 MB
0/1
자료1
파일을 드래그 하세요
최대: 100 MB
0/1
자료2
파일을 드래그 하세요
최대: 100 MB
0/1